Рефлекторный механизм работы нервной системы
На поставленный выше вопрос о физиологическом механизме регуляции сложных движений один из видных физиологов Н. А. Бернштейн [6] отвечал, основываясь на аналогии между действиями человека и функционированием современных саморегулирующихся машин. «Как устроены и как должны быть устроены автоматы, регулирующие и поддерживающие устойчивый или программно изменяемый ход работы машины?» — спрашивает Н. А. Бернштейн и отвечает: «...во-первых, каждое устройство подобного рода должно иметь какой-то воспринимающий элемент, способный подать сигнал неблагополучия, отклонения режима от требуемого уровня (например, в простейшем из автоматов — термостате — термометр, сигнализирующий о начавшемся отклонении температуры), и, во-вторых, передачу от этого элемента к управляющему регулятору, заставляющую этот регулятор изменять ход или мощность машины (в нашем примере— силу нагрева термостата) как раз в требующемся для выравнивания направлении».
Согласно изложенным гипотетическим представлениям Н. А. Бернштейн [8] построил кибернетическую (основанную на законах, общих для всех саморегулирующихся систем) схему координационного управления двигательным актом (рис. 4). Эта схема построена таким образом, что то или иное действие исполнительного органа (сокращение мышцы или группы мышц) не является концом процесса. Результат совершающегося действия немедленно воспринимается рецептором (датчиком) и сообщается по обратной связи в центры. В случае неточного движения сигнал с рецептора по обратной связи вызывает в центрах корригирующие импульсы. Блок-схема Н. А. Бернштейна содержит следующие составные элементы: 1 — источник механической энергии (мотор, мышцы); 2 — элемент, вносящий в систему те или иные требующиеся значения (задающий прибор); 3 — система рецепторов, воспринимающих фактические значения регулируемых параметров (состояния предмета труда, положений движущихся частей тела);
4 — прибор сличения, определяющий величину и знак рассогласования между заданными (Sw) и фактическими (Iw) значениями регулируемого параметра; в результате такого сличения элемент выдает в центры программирования информацию о рассогласовании, равном разности между Sw и Iw, Sw—Iw = Δw; 5 — программирующие и кодирующие устройства; 6 — регулятор коррекции.
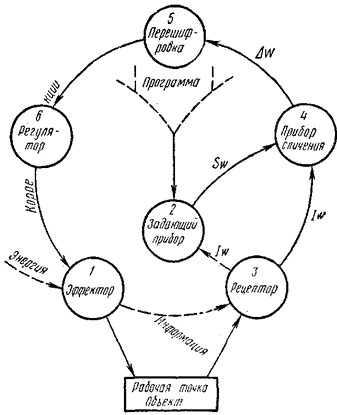
Рис. 4. Простейшая блок-схема аппарата управления движениями (по Н. А. Бернштейну)
В схеме Н. А. Бернштейна выступают те особенности саморегуляции движений человека, которые составляют наиболее общие свойства вообще управляемых систем. Общими законами управления, построения управляющих и управляемых систем занимается наука кибернетика. Кибернетика позволяет описывать одними и теми же математическими формулами процессы, происходящие в различных областях природы и общества. Под системой подразумеваются комплексы самых разнообразных элементов, связанных друг с другом. Благодаря кибернетическому подходу открывается возможность последовательного математического анализа самых разнообразных систем, в том числе и систем жизнедеятельности.
Такой общий подход имеет и определенные познавательные пределы. В изучении процессов, определяющих трудовые действия, важно установить, помимо общих свойств, специфические черты систем живого рабочего движения у человека. Для этого необходимо рассмотреть частные законы формирования системы двигательной активности человека. Эти частные законы находятся не путем аналогий и обобщений, а экспериментальным изучением реальных физиологических процессов. Конкретные особенности каждой управляемой системы определяются характером информации, особенностями элементов, составляющих регулируемую систему, и теми условиями, которыми связаны между собой части системы, т. е. программой работы управляемой системы. В то время как в искусственных, созданных человеком, саморегулирующихся машинах (автоматах) программа создается человеком, в живых саморегулирующихся процессах и в организмах соответствующая программа (значительно более сложная) формируется в ходе эволюции живой природы в течение миллионов лет.
Страницы: 1 2 3